


南瑞继保四足机器人在电缆消防巡检竞赛中拔得头筹
2026-09-01
2026年8月26日,中国电科院正式公示电缆消防巡检四足机器人竞赛结果,南瑞继保以总分96分的优异成绩,从7支参赛队伍中脱颖而出,斩获竞赛第一名。
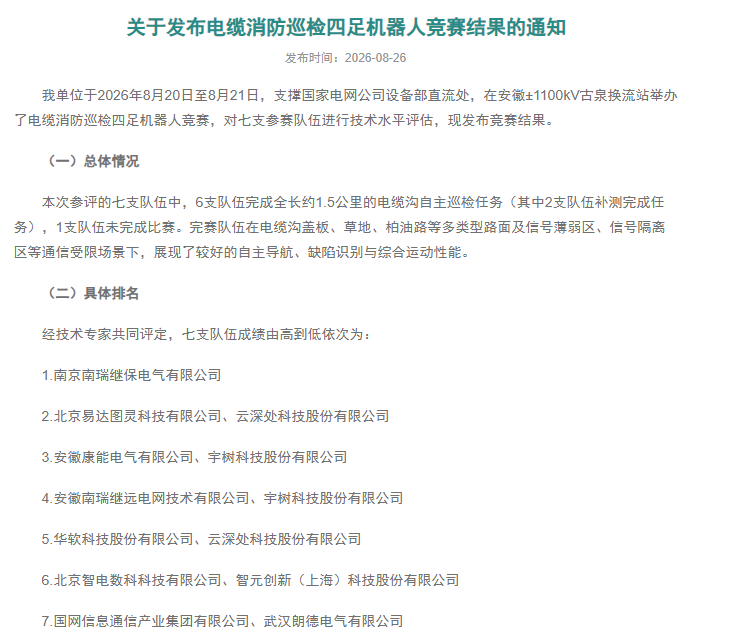
竞赛结果通知
本次电缆消防巡检四足机器人竞赛在安徽±1100千伏古泉换流站举办,赛事由国家电网公司设备部直流处主办,中国电科院等单位协办,南瑞继保携完全自主研发的PCS-9180四足机器人及智能巡视系统亮相赛场,与行业各路优秀选手展开同台角逐。
竞赛聚焦电缆消防真实业务场景,重点考核四足机器人在复杂、强干扰作业环境下的可靠本体及全流程巡检业务性能,包括越野越障、自主定位、路径导航、远距离数据回传、缺陷智能识别等主要能力。竞赛赛道全长1.5公里,覆盖古泉换流站直流场电缆沟盖板、草地、柏油路等多种类型路面场景,同时设置信号薄弱区、信号隔离区、点云特征薄弱区等多重考验,全方位检验机器人的环境感知、运动控制与抗干扰能力,对装备的环境适应性、运行稳定性提出极高的实战化要求。
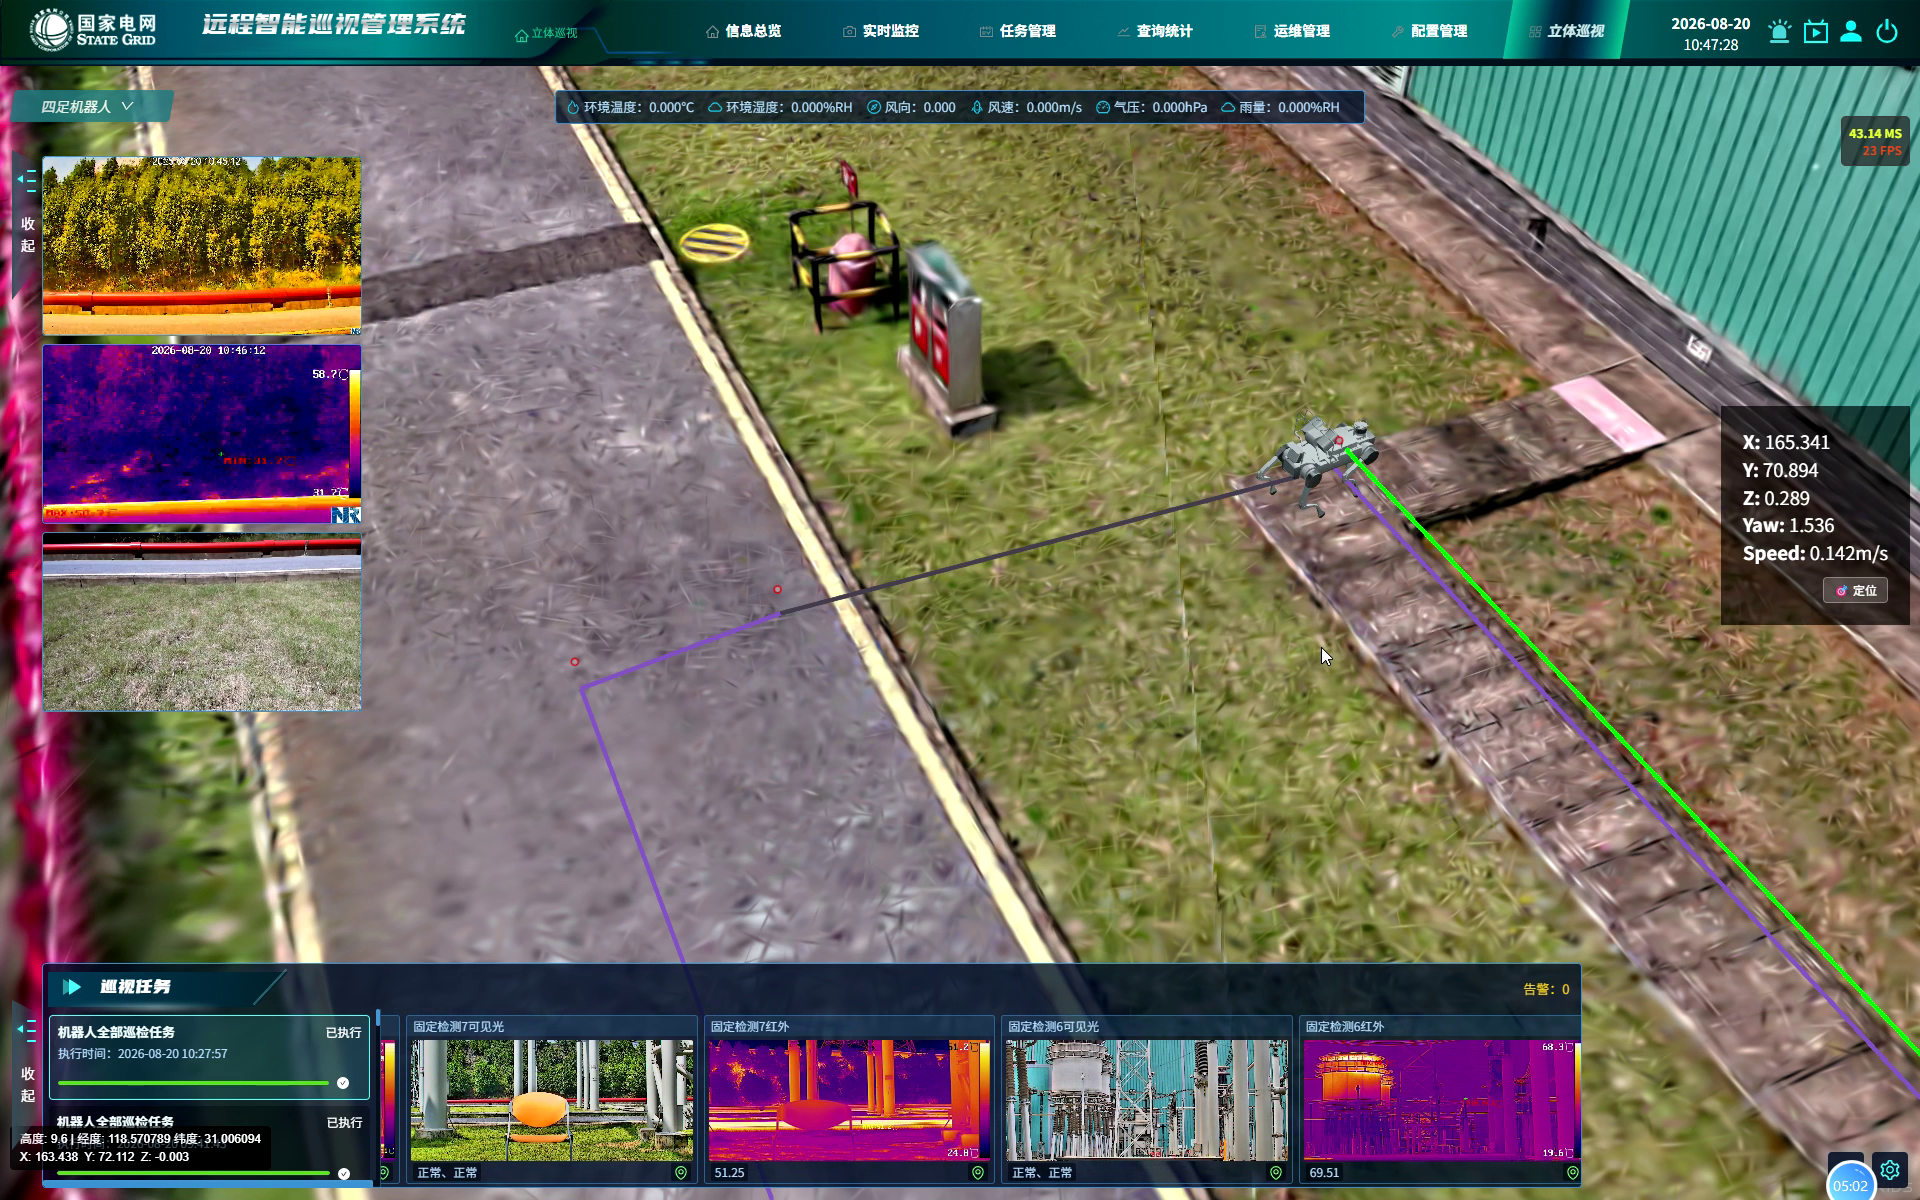
四足机器人巡视监控
本次竞赛集结了电力行业主流的四足机器人实施集成商,国内头部机器人本体厂商也悉数参与。南瑞继保是本次参赛队伍中,唯一实现机器人本体软硬件全栈自主研发的厂商。面对赛道多类型复杂地形、通信信号扰动等多重现实难题,参赛团队沉着应对,依托可靠的机器人本体、稳定的自主导航控制算法、全面的业务集成能力以及丰富的现场应用经验,有效解决了定位漂移、长距离路径规划等难题,PCS-9180四足机器人全程零失误完成全长1.5公里赛道自主巡检任务,精准完成现场异常目标感知与缺陷分析,充分彰显自研机器人在强干扰环境下稳定的实战能力,印证了全栈自研技术方案在电力复杂巡检场景下的技术先进性。
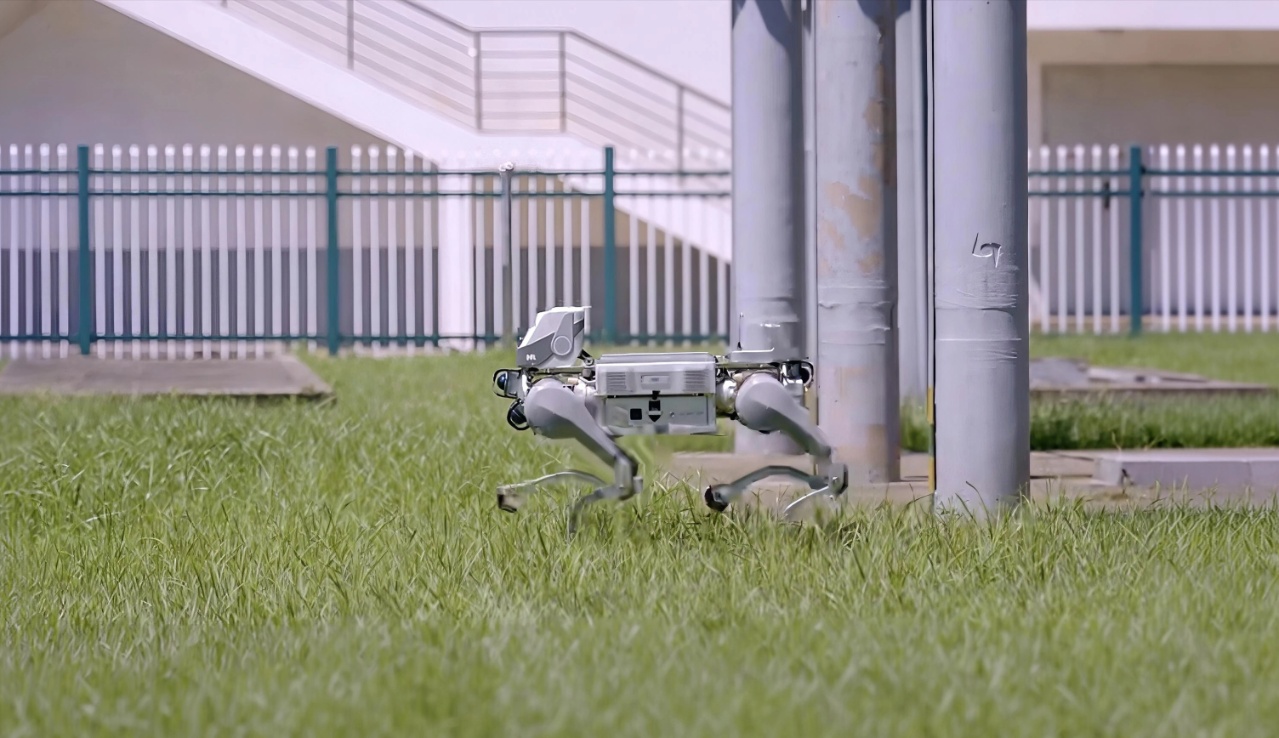
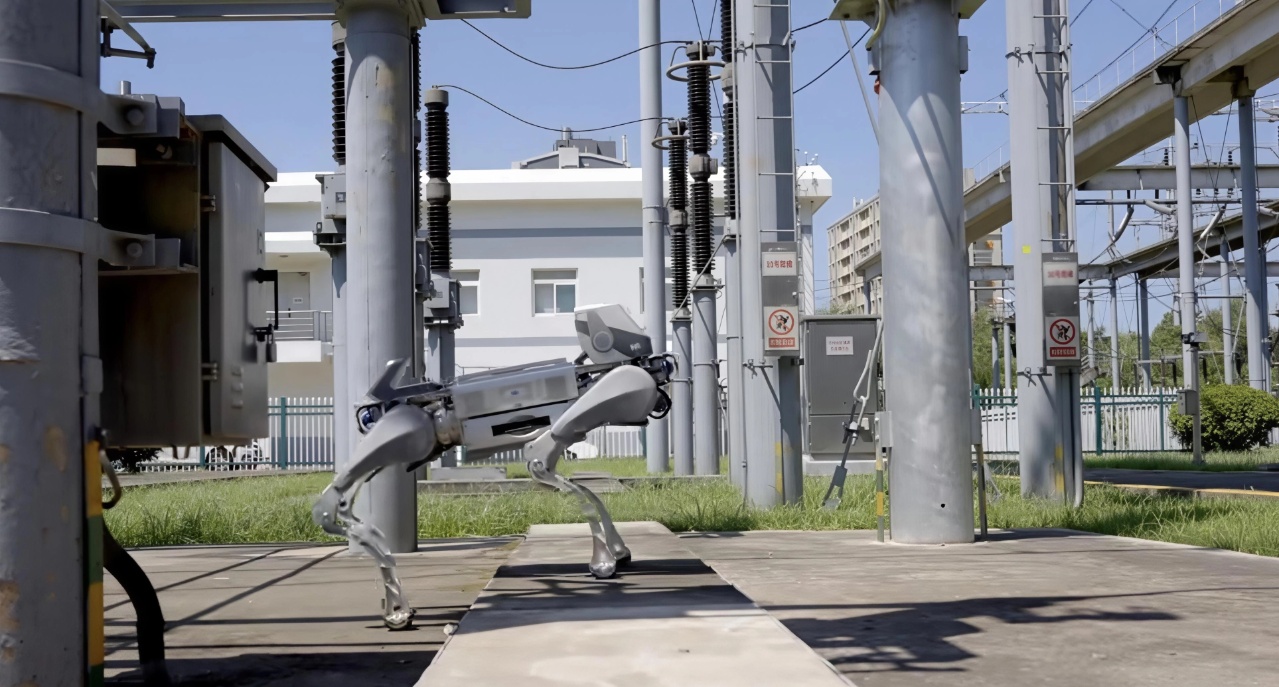
PCS-9180 四足机器人
这份竞赛佳绩,是行业权威机构对南瑞继保四足机器人及智能巡视系统产品性能的高度认可,更是公司深耕电力智能运维赛道技术积淀的集中体现。依托近百个四足机器人落地项目积累的一线工程实践经验,产品经过大量真实电力场景的反复打磨,在复杂工况下的可靠性、场景适配能力得到充分验证。
立足软硬件全栈自主可控的完整技术体系,南瑞继保将深化电力机器人技术攻关,不断推进智能运维装备迭代升级,持续攻克复杂电力场景巡检技术难点,以更安全、更智能、更高效的技术装备,赋能电力数字化运维,为新型电力系统建设贡献更加安全、高效的解决方案。

